Xuất phát từ thực trạng xếp hàng chờ lấy đồ ăn vào giờ cao điểm tại canteen, nhóm sinh viên Trường Đại học FPT đã phát triển SmartCanteen – hệ thống tự động hóa quy trình từ gọi món, thanh toán đến robot lấy và đưa đồ ăn tới khu vực nhận món.
Tại canteen Trường Đại học FPT (FPTU) giữa trưa hè oi ả, hàng dài sinh viên nối nhau chờ đến lượt nhận đồ ăn. Sau những tiết học buổi sáng, nhiều bạn tranh thủ giờ nghỉ để dùng bữa, khiến quầy phục vụ nhanh chóng trở nên đông đúc, nhân viên phải liên tục tiếp nhận đơn, tìm món và trao đồ ăn cho từng người. Chỉ một vài thao tác chậm hoặc đơn hàng dồn cùng lúc cũng có thể khiến thời gian chờ kéo dài, trong khi cả người phục vụ và người nhận món đều phải xử lý trong điều kiện gấp gáp, quá tải.
Chứng kiến cảnh tượng quen thuộc ấy, nhóm sinh viên chuyên ngành Kỹ thuật phần mềm Trường Đại học FPT bắt đầu đặt câu hỏi: nếu những công đoạn từ gọi món, thanh toán đến phục vụ có thể được số hóa và tự động hóa, liệu thời gian chờ có được rút ngắn, áp lực cho nhân viên có thể giảm bớt? Từ câu hỏi đó, ý tưởng về SmartCanteen – hệ thống phục vụ tự động với cánh tay robot – được hình thành, mở ra một bài toán để nhóm thử nghiệm cách đưa công nghệ vào giải quyết một nhu cầu ngay trong môi trường học tập của mình.
Các thành viên sáng lập dự án SmartCateen cùng giảng viên Lâm Hữu Khánh Phương.
Cánh tay robot nhận diện món ăn, tự động đưa đến tay khách hàng
Thay vì chỉ phát triển một ứng dụng gọi món, nhóm hướng đến một quy trình khép kín. Khách hàng chọn món trên hệ thống, thanh toán bằng ví điện tử và nhận mã QR. Khi đến quầy, mã QR được quét để xác nhận đơn hàng, sau đó cánh tay robot sẽ tự động tìm đúng món, gắp lên khay và đưa khay tới khu vực nhận đồ ăn bằng băng chuyền.
Điểm khác biệt của mô hình nằm ở việc robot không hoạt động độc lập mà được kết nối với toàn bộ quy trình phục vụ. Trong khi các hệ thống gọi món hiện nay chủ yếu giải quyết khâu đặt món và thanh toán, còn robot phục vụ trong lĩnh vực ăn uống thường được thiết kế dưới dạng thiết bị riêng lẻ, SmartCanteen thử nghiệm kết nối hai phần này thành một quy trình thống nhất.
Trung tâm của SmartCanteen là cánh tay robot cộng tác FAIRINO FR3, một loại robot có thể làm việc trong không gian có con người, kết hợp với bộ gắp và camera. Tuy nhiên, thay vì yêu cầu robot phải biết chính xác món ăn nằm ở vị trí nào trên kệ, nhóm lựa chọn một cách khác: mỗi bát hoặc hộp đồ ăn được gắn một mã DataMatrix – dạng mã gồm các ô vuông, tương tự mã QR nhưng phù hợp để nhận diện sản phẩm trong hệ thống.
Cách làm này giúp robot có thể nhận diện món dựa trên thông tin của chính món ăn thay vì chỉ dựa vào vị trí. Chẳng hạn, cùng một vị trí trên kệ có thể chứa món khác nhau ở những phiên phục vụ khác nhau mà không cần thay đổi toàn bộ cách vận hành. Đây cũng là hướng giúp mô hình có thể mở rộng khi thực đơn thay đổi hoặc số lượng món tăng lên.
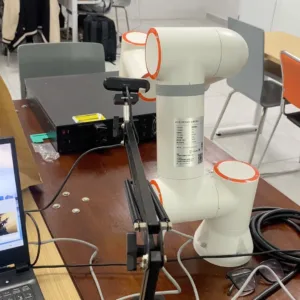
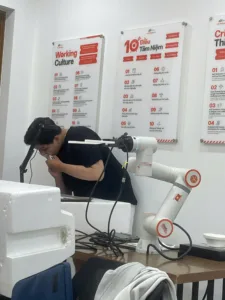
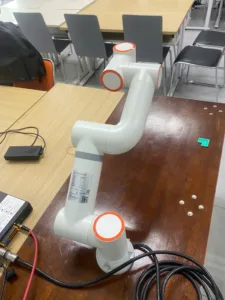
Quy trình được thiết kế theo nhiều bước. Sau khi nhân viên bếp chuẩn bị đồ ăn vào bát hoặc hộp có gắn mã, các phần ăn được đặt lên khu vực chờ. Khi khách hàng hoàn tất thanh toán và xác nhận đơn hàng, robot lần lượt lấy các món theo yêu cầu. Camera được sử dụng để đọc mã và kiểm tra lại món trước hoặc sau khi robot đặt vào khay. Nếu phát hiện thiếu hoặc không đúng món, hệ thống sẽ phát tín hiệu để nhân viên xử lý.
Với những đơn hàng có nhiều món, mỗi phần ăn được đặt vào một vị trí riêng trên khay. Camera tiếp tục hỗ trợ kiểm tra số lượng nhằm hạn chế tình trạng thiếu món trước khi khay được đưa tới khu vực nhận.
Để cánh tay robot có thể vận hành, phía sau đó là hệ thống xử lý đơn hàng, cơ sở dữ liệu, website dành cho người dùng và chương trình điều khiển robot. Các thành phần này được kết nối để thông tin về món ăn, đơn hàng, thanh toán và trạng thái phục vụ được truyền đi thống nhất.
Đến giai đoạn hiện tại, SmartCanteen đã hoàn thiện nguyên mẫu có thể vận hành với robot thật: cánh tay robot thực hiện thao tác gắp đồ ăn, camera kiểm tra món, hệ thống quản lý đơn hàng kết nối với website và mô hình robot trên máy tính được đồng bộ. Dự án hiện ở giai đoạn nghiên cứu, hoàn thiện nguyên mẫu và thử nghiệm nội bộ, chưa triển khai thương mại rộng rãi.
Từ kiến thức trên giảng đường đến một hệ thống vận hành thực tế
Quá trình đưa ý tưởng thành một robot thực sự khiến các bạn trẻ gặp nhiều khó khăn. Nhóm từng gặp tình trạng bộ gắp hoạt động không ổn định do một chương trình điều khiển khiến cổng giao tiếp bị “treo”. Camera có thời điểm không đọc được mã do việc xử lý hình ảnh bị tranh chấp tài nguyên và thời điểm chụp chưa phù hợp. Máy tính điều khiển cũng từng mất kết nối với robot vì thiết lập tiết kiệm năng lượng của card mạng.
Để khắc phục lỗi, nhóm phải kiểm tra từng lớp của hệ thống, đọc nhật ký hoạt động, thử nghiệm lại phần cứng và điều chỉnh chương trình. Bộ gắp sau đó được thay đổi cách điều khiển, camera được bổ sung cơ chế khóa để tránh xung đột khi xử lý, còn kết nối mạng được điều chỉnh để duy trì liên lạc ổn định với robot.
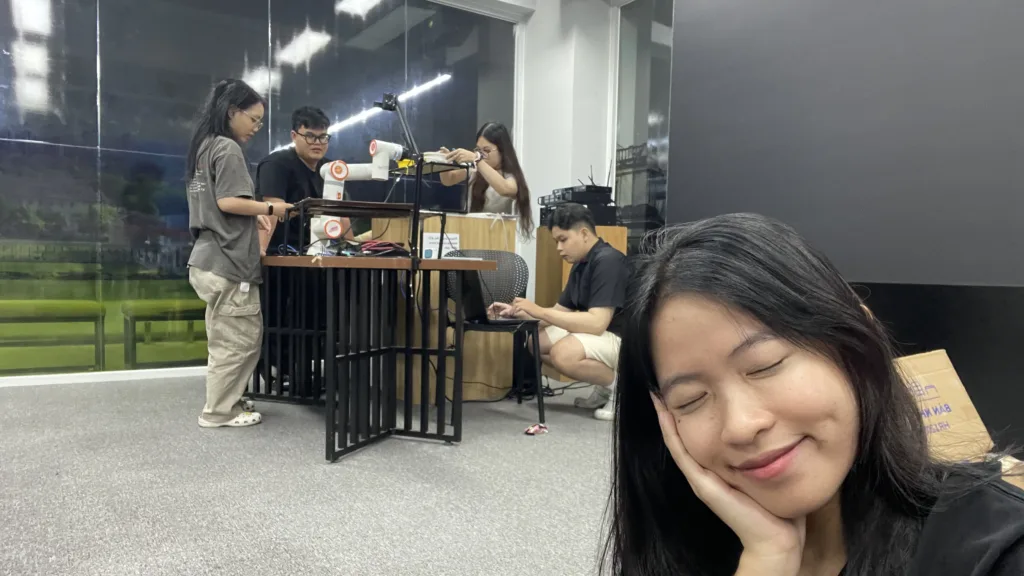
Nhóm sinh viên trong buổi chỉnh sửa, hoàn thiện cánh tay robot.
Sinh viên Trần Hoàng Tuấn Minh – đại diện nhóm chia sẻ, một trong những giá trị lớn nhất của quá trình thực hiện SmartCanteen là được trải nghiệm khoảng cách giữa một bài tập trên lớp và một sản phẩm phải vận hành ngoài thực tế. Khi làm việc với robot thật, cùng một câu lệnh không phải lúc nào cũng cho ra kết quả giống nhau. Nhóm phải học cách kiểm tra nguyên nhân thay vì chỉ sửa lỗi. Đồng thời, việc kết nối nhiều thành phần như website, hệ thống quản lý, camera và robot đòi hỏi các thành viên phải thống nhất cách trao đổi dữ liệu và phối hợp chặt chẽ hơn so với một bài tập lập trình thông thường.
Trong quá trình này, Thạc sĩ Lâm Hữu Khánh Phương – giảng viên Khoa Kỹ thuật phần mềm Trường Đại học FPT – là người hướng dẫn và đồng hành cùng nhóm, từ định hướng hệ thống đến những chi tiết nhỏ như cách sử dụng camera. Theo nhóm, giảng viên không chỉ hỗ trợ xử lý vấn đề kỹ thuật mà còn chỉ ra điểm hạn chế của từng thành viên, giúp nhóm nhìn dự án dưới góc độ thực tế hơn và hiểu rõ một sản phẩm công nghệ cần giải quyết nhu cầu của người dùng như thế nào.
Tương lai, nhóm dự định thử nghiệm SmartCanteen tại các nhà hàng thực tế để đo khả năng phục vụ và tiếp nhận phản hồi. Về lâu dài, nhóm dự kiến có thể mở rộng thành nhiều trạm phục vụ, sử dụng nhiều cánh tay robot hoạt động song song vào giờ cao điểm, đồng thời cải thiện khả năng nhận diện nhiều loại bát, hộp đựng khác nhau. Mục tiêu là tiến tới một mô hình có thể ứng dụng tại trường học hoặc các khu tập trung đông người như khu công nghiệp.
Từ một bất tiện trong những giờ cao điểm tại canteen, SmartCanteen trở thành bài toán để nhóm sinh viên Kỹ thuật phần mềm thử sức với cả phần mềm, phần cứng và quá trình tích hợp. Dự án cũng cho thấy cách môi trường học tập gắn với thực hành có thể tạo điều kiện để sinh viên đưa kiến thức từ giảng đường vào những vấn đề gần gũi trong đời sống, từng bước hình thành một sản phẩm có khả năng tiếp tục phát triển sau khi hoàn thành môn học.