AI và LiDAR giúp sinh viên Trường Đại học FPT phát triển hệ thống phát hiện vật thể 3D, hướng đến khả năng nhận biết môi trường cho xe tự hành.
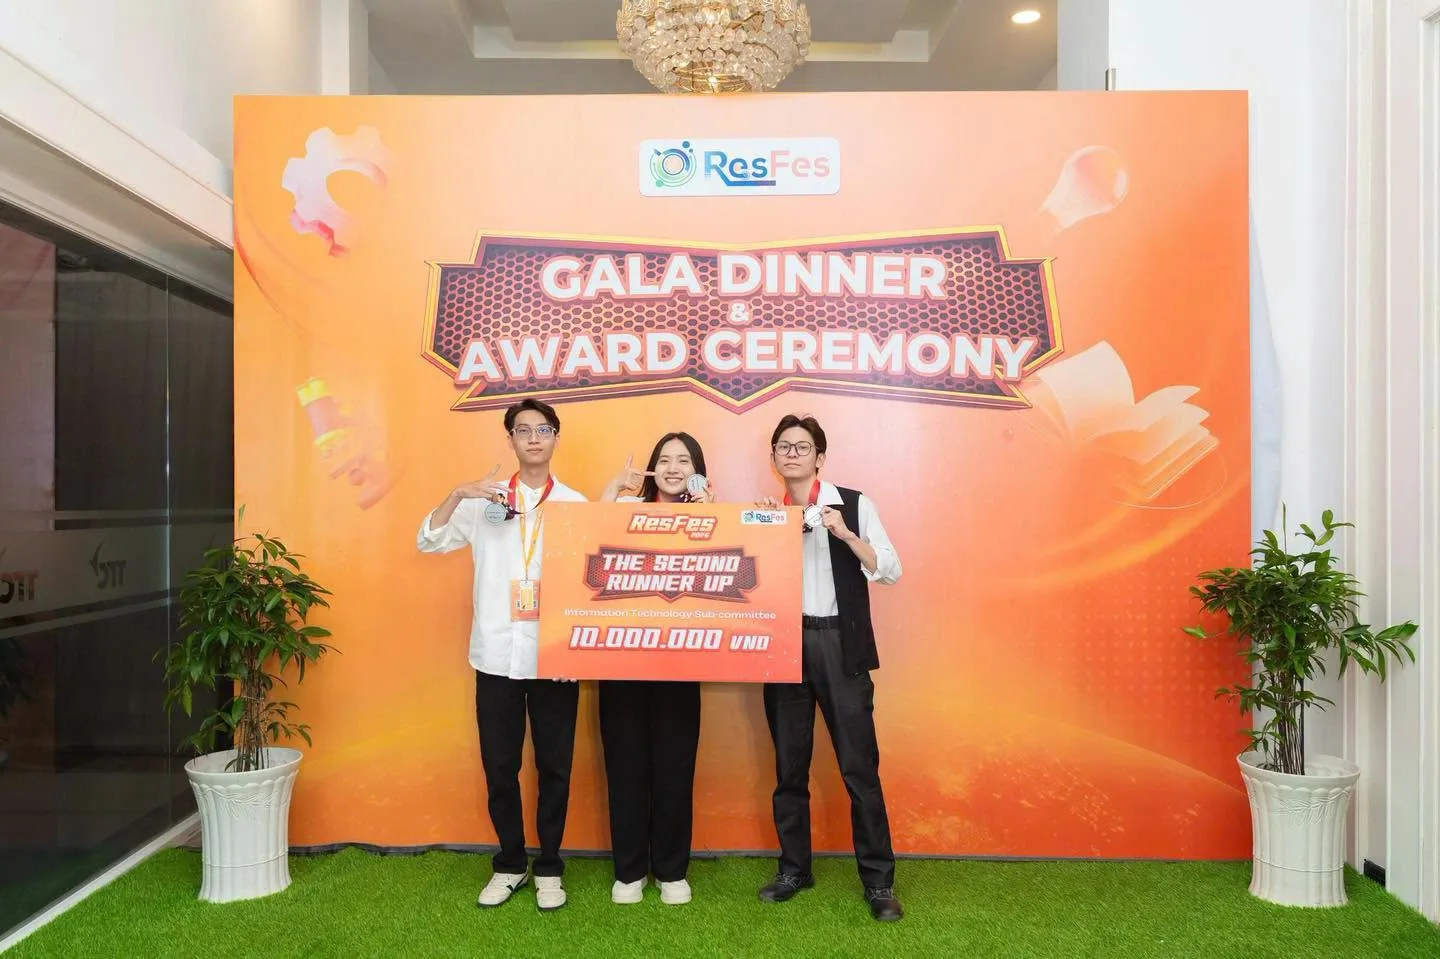
Từ bài toán thực tế của phương tiện tự hành, nhóm sinh viên chuyên ngành Trí tuệ nhân tạo Khóa 18, Trường Đại học FPT đã phát triển đồ án “Enhancing Real-Time 3D Object Detection from LiDAR Data Using Deep Learning with an Application-Based Monitoring System for Autonomous Vehicles”. Dự án tập trung xây dựng hệ thống giúp phương tiện nhận biết các vật thể xung quanh trong không gian 3D bằng trí tuệ nhân tạo (AI) kết hợp với cảm biến LiDAR.
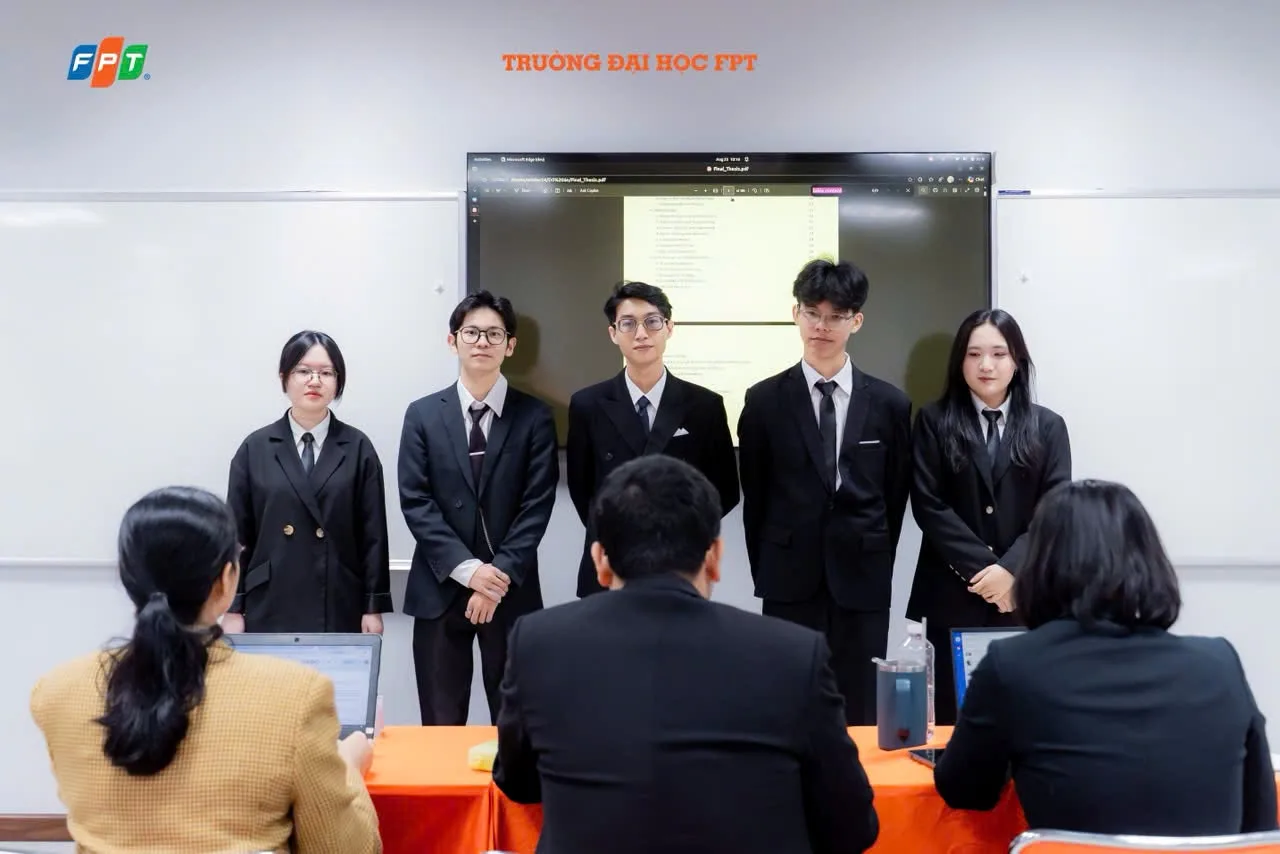
Nhóm gồm các thành viên Nguyễn Vĩnh Nghi (Trưởng nhóm), Nguyễn Ngô Nhật Nam, Lê Ngọc Anh Thư, Lê Phan Quỳnh Nhi và Nguyễn Trung Nguyên. Trong dự án, các bạn tập trung vào ba nhóm đối tượng thường gặp trong giao thông gồm ô tô, người đi bộ và người đi xe đạp.
Hiểu đơn giản, LiDAR có thể được xem như một “đôi mắt 3D” của phương tiện. Công nghệ này sử dụng tia laser để thu thập thông tin về khoảng cách và hình dạng của các vật thể xung quanh. Từ lượng dữ liệu thu được, AI và LiDAR được kết hợp để hệ thống xác định đâu là ô tô, người đi bộ hay người đi xe đạp, đồng thời nhận biết vị trí, kích thước và hướng của từng đối tượng.
Khả năng nhận biết vật thể trong không gian 3D là một thành phần quan trọng đối với phương tiện tự hành. Khác với hình ảnh từ camera thông thường, dữ liệu LiDAR cung cấp thông tin về khoảng cách và cấu trúc không gian, giúp hệ thống có thêm cơ sở để xác định vị trí của các đối tượng trong môi trường xung quanh.
Tuy nhiên, việc xử lý dữ liệu LiDAR cũng đặt ra yêu cầu lớn về năng lực tính toán. Một trong những bài toán nhóm đặt ra là làm sao để hệ thống vừa nhận diện hiệu quả, vừa xử lý nhanh và không đòi hỏi phần cứng có cấu hình quá cao. Vì vậy, thay vì chỉ tập trung xây dựng một mô hình AI có độ chính xác tốt, nhóm phát triển một quy trình hoàn chỉnh từ xử lý dữ liệu LiDAR, nhận diện vật thể, tối ưu mô hình đến xây dựng giao diện giúp theo dõi kết quả hoạt động của hệ thống.
Đây cũng là điểm thể hiện rõ định hướng ứng dụng của dự án. Với AI và LiDAR, nhóm không chỉ quan tâm đến việc mô hình có thể nhận diện đúng vật thể mà còn đánh giá khả năng vận hành trong điều kiện tài nguyên tính toán giới hạn. Một hệ thống nhận diện phục vụ phương tiện tự hành cần cân bằng giữa độ chính xác, tốc độ xử lý, mức tiêu thụ năng lượng và khả năng triển khai trên phần cứng thực tế.
Để đưa mô hình tiến gần hơn đến khả năng triển khai, nhóm áp dụng nhiều phương pháp tối ưu nhằm giảm khối lượng tính toán nhưng vẫn duy trì hiệu quả nhận diện. Cấu hình được nhóm lựa chọn đạt 76,8439% mMod và tốc độ 31,1695 khung hình/giây (FPS) trên GPU RTX 3050.
Đáng chú ý, trong phạm vi đo trên GPU, cấu hình này tiêu thụ 1,3060 J cho mỗi khung hình, so với 2,8427 J của mô hình ban đầu, tương ứng mức giảm khoảng 54% năng lượng. Kết quả cho thấy tiềm năng xây dựng các hệ thống AI tiết kiệm tài nguyên hơn khi triển khai trên thiết bị có năng lực tính toán giới hạn.
Nhóm cũng xác định đây là tiềm năng hỗ trợ công nghệ xanh, chưa phải kết quả đo lường trực tiếp về giảm phát thải hay tiết kiệm nhiên liệu trong thực tế. Việc phân biệt rõ giữa hiệu quả năng lượng trong quá trình tính toán và tác động môi trường thực tế giúp kết quả nghiên cứu được nhìn nhận đúng trong phạm vi thử nghiệm.
Bên cạnh khả năng nhận diện, nhóm còn kiểm tra tốc độ xử lý, mức tiêu thụ năng lượng và bộ nhớ, khả năng hoạt động với các nguồn dữ liệu LiDAR khác nhau cũng như tính ổn định của mô hình sau khi tối ưu. Những tiêu chí này giúp nhóm đánh giá hệ thống trên nhiều khía cạnh thay vì chỉ dựa vào một chỉ số về độ chính xác.
Hệ thống còn được tích hợp với ROS2 và dashboard, giúp trực quan hóa các vật thể được phát hiện và theo dõi trạng thái hoạt động của mô hình. Việc xây dựng giao diện giám sát giúp kết quả từ AI và LiDAR trở nên dễ quan sát hơn, đồng thời hỗ trợ quá trình kiểm thử và đánh giá hệ thống.
Trong một hệ thống phương tiện tự hành, khả năng phát hiện vật thể chỉ là một trong nhiều thành phần cần thiết để phương tiện có thể hoạt động an toàn. Tuy nhiên, đây là bước nền quan trọng để các hệ thống phía sau có thêm dữ liệu về môi trường, từ đó phục vụ những nhiệm vụ như theo dõi vật thể, nhận diện chướng ngại vật hoặc hỗ trợ ra quyết định.
Đằng sau đồ án là nền tảng nghiên cứu được các thành viên tích lũy qua nhiều hoạt động học thuật. Cả 5 thành viên từng là đồng tác giả công trình quốc tế “Semantic Scene Segmentation for Indoor Autonomous Vision Systems: Leveraging an Enhanced and Efficient U-Net Architecture”, đăng trên tạp chí Multimedia Tools and Applications và được Trường Đại học FPT ghi nhận thuộc nhóm Q1 tại thời điểm công bố.
Các thành viên và nhóm nghiên cứu liên quan cũng có kinh nghiệm ở nhiều hướng nghiên cứu về AI, phát hiện vật thể và tối ưu mô hình. Nền tảng này tạo điều kiện để nhóm tiếp cận bài toán AI và LiDAR không chỉ từ góc độ xây dựng một sản phẩm thử nghiệm, mà còn đặt trong bối cảnh nghiên cứu và đánh giá hiệu năng.
Một điểm đáng chú ý của dự án là cách nhóm kết hợp kiến thức giữa nhiều khâu khác nhau. Từ dữ liệu cảm biến, mô hình học sâu, quá trình tối ưu cho đến giao diện giám sát, các thành phần được kết nối thành một quy trình tương đối hoàn chỉnh. Cách tiếp cận này giúp sinh viên có cơ hội nhìn nhận một bài toán công nghệ dưới góc độ hệ thống thay vì chỉ tập trung vào một thuật toán riêng lẻ.
Từ những dữ liệu được thu thập bởi LiDAR đến một hệ thống AI có khả năng “nhìn” và nhận biết môi trường xung quanh phương tiện, đồ án cho thấy cách sinh viên Trường Đại học FPT vận dụng kiến thức Trí tuệ nhân tạo vào giải quyết những bài toán thực tế.
Việc kết hợp AI và LiDAR cũng cho thấy tiềm năng của các công nghệ cảm biến và trí tuệ nhân tạo trong quá trình phát triển phương tiện tự hành. Khi mô hình được tối ưu để giảm yêu cầu về tài nguyên nhưng vẫn duy trì khả năng nhận diện, hướng tiếp cận này có thể mở ra thêm những cơ hội nghiên cứu về các hệ thống AI hiệu quả hơn trên thiết bị biên.
Đây cũng là dấu ấn của Trải nghiệm Công nghệ, nơi sinh viên được tạo điều kiện tiếp cận và ứng dụng công nghệ mới thông qua các dự án, hoạt động thực hành và nghiên cứu. Từ những bài toán cụ thể như phát hiện vật thể 3D, sinh viên có cơ hội từng bước kiểm chứng kiến thức, đánh giá hiệu quả của giải pháp và hình thành tư duy tiên phong công nghệ.